
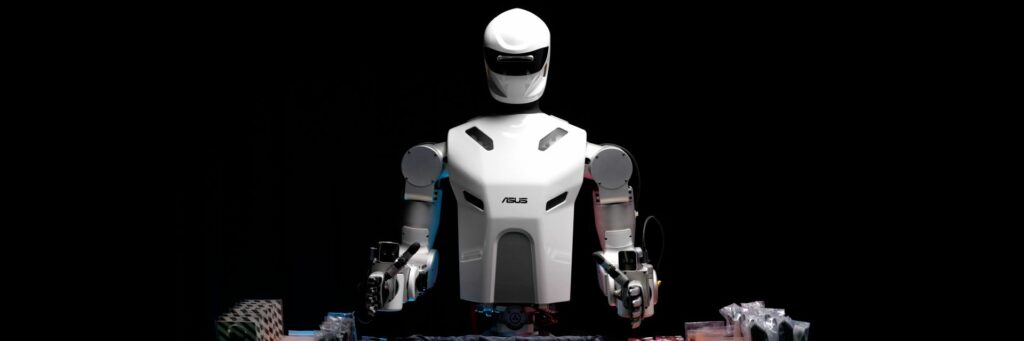
Los videos de robots que bailan, ordenan objetos o doblan ropa muestran avances llamativos, pero en una fábrica la pregunta es otra: si una máquina puede sostener una tarea durante un turno completo y cumplir los estándares de calidad exigidos a una persona. ASUS presentó a Gallop, su robot humanoide, con ese objetivo puntual: operar en condiciones reales de producción, no solo en demostraciones.
Por qué apostar a un humanoide
Las plantas industriales están diseñadas para personas, con herramientas y espacios adaptados a las manos humanas. Frente a la automatización tradicional, más eficiente en tareas fijas y de gran volumen, un sistema con dos brazos y manos de alta destreza puede adaptarse a tareas variables sin rediseñar instalaciones. La empresa reconoce que no todos los procesos necesitan este tipo de solución, pero asegura que aporta décadas de experiencia en integración de hardware y software, además de plantas propias de fabricación electrónica (EMS) donde someter al robot a condiciones reales.
La primera tarea: empaquetar piezas pequeñas
El primer trabajo de Gallop es en una planta de fabricación electrónica del grupo ASUS, donde empaqueta accesorios para placas madre. La estación tiene 15 piezas pequeñas, muchas dentro de bolsas finas y transparentes, y cada ciclo dura apenas 20 segundos. La meta es alcanzar un 99,5% de éxito en ese tiempo, el mismo estándar que se le exige a un operario humano. Se eligió esa tarea justamente por la dificultad de manipular materiales pequeños, delgados o flexibles con pinzas convencionales, y hoy ya funciona el ciclo completo de demostración humana, aprendizaje y prueba en la línea.
Cómo aprende el robot
El entrenamiento de Gallop sigue cinco etapas sucesivas: parte de modelos abiertos de inteligencia artificial que entienden la interacción entre manos y objetos, observa a operarios especializados mediante cámaras colocadas en la cabeza (siempre con su consentimiento), usa simulaciones para generar variaciones de la tarea, practica guiado por un operador con visor de realidad virtual y guantes, y finalmente incorpora los datos de su propio funcionamiento para seguir mejorando. El enfoque prioriza la calidad de los datos por sobre la cantidad, apoyado en la experiencia de los trabajadores y las reglas de calidad de la planta.
Arquitectura y próximos pasos
El sistema se organiza en cuatro capas: un planificador que interpreta el entorno y divide el trabajo en pasos, un supervisor que revisa cada acción y corrige errores, una capa de habilidades para alcanzar y sujetar piezas, y una de control que coordina los movimientos y detiene el sistema ante un problema. Todo el procesamiento corre en un único NVIDIA Jetson AGX Thor, mientras que ASUS diseña el cuerpo y las manos con percepción táctil, y proveedores especializados aportan motores y otras piezas. Por ahora el robot usa una base fija con dos brazos, pero la siguiente versión sumará ruedas para ganar movilidad.
El cronograma prevé presentar a Gallop ante clientes en Computex 2027, con pruebas piloto durante 2027 y una llegada al mercado proyectada para la segunda mitad de 2028. La fabricación electrónica es el punto de partida, pero la compañía estima que los aprendizajes podrían transferirse con el tiempo a hospitales y otros espacios de servicios. El objetivo declarado no es reemplazar trabajadores sino cubrir puestos repetitivos y físicamente exigentes, difíciles de ocupar, donde quienes hoy enseñan al robot podrían pasar a configurarlo y supervisarlo.